


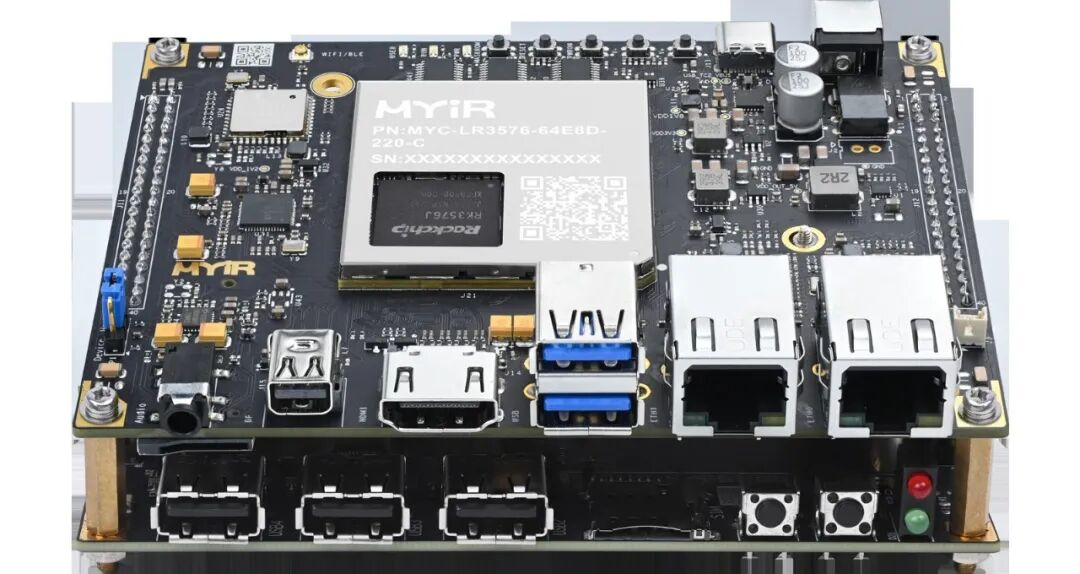
米尔 MYD-LR3576 Robot 机器人视觉开发平台

2026-10-15

10

来源:米尔电子

移动机器人需要接入摄像头和深度传感器,机械臂需要处理图像并获取空间信息,巡检设备则要把视觉数据送入算法与 ROS 2 节点。项目真正进入联调阶段后,开发者往往要先花大量时间打通系统、驱动、媒体链路和机器人软件环境。
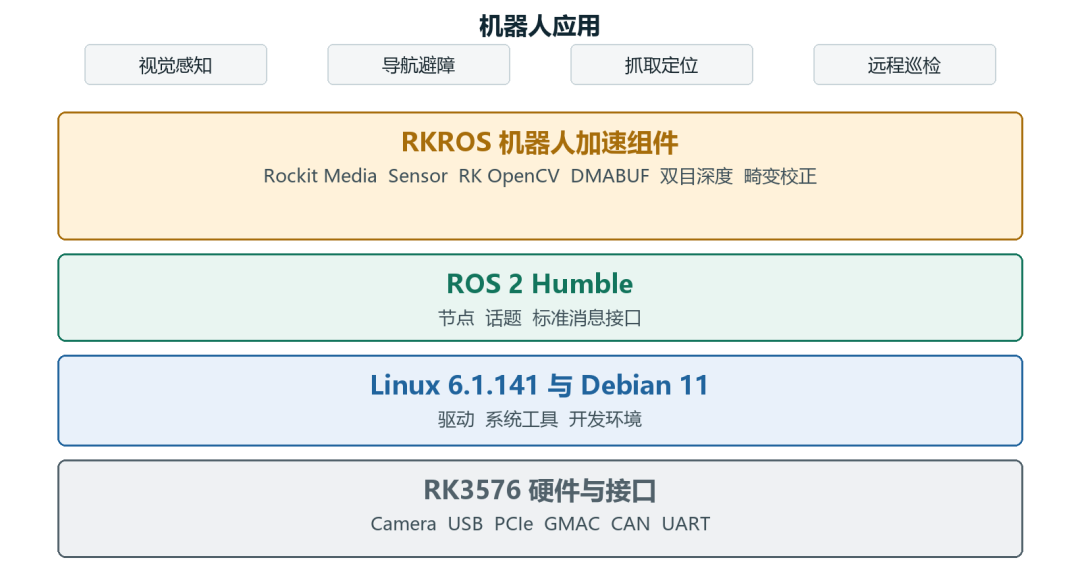
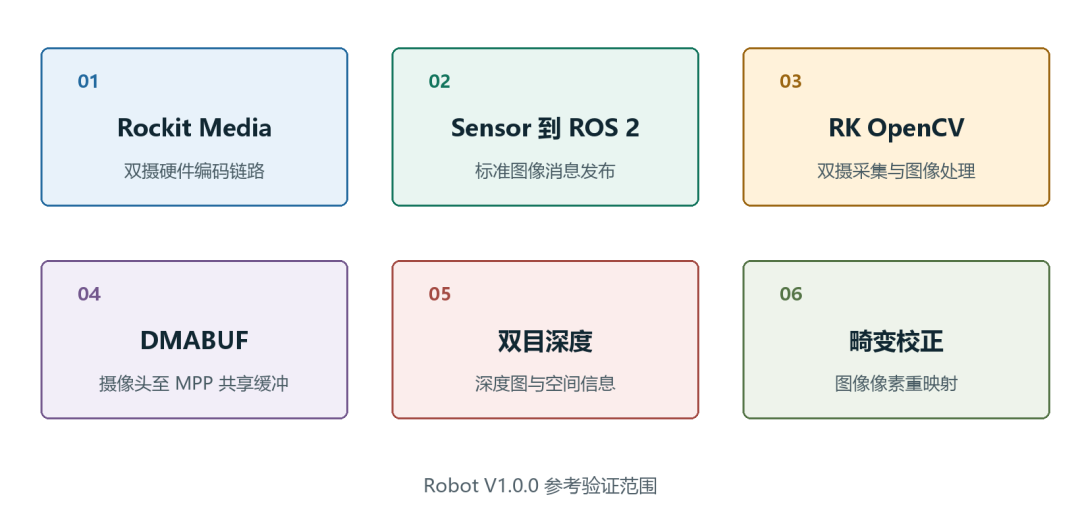
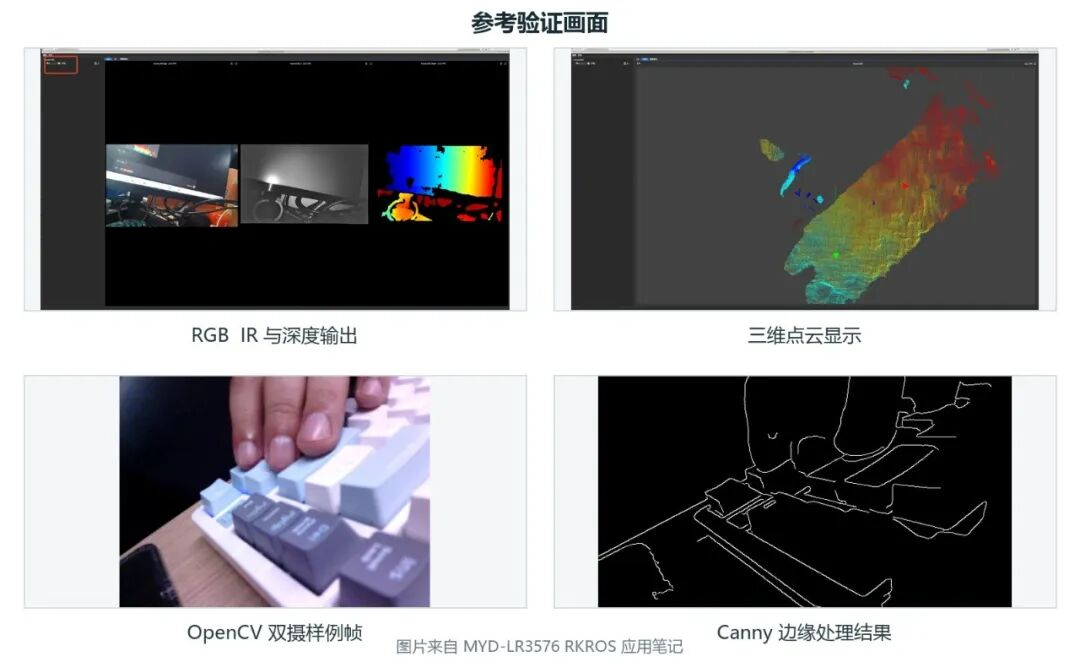
米尔在 MYD-LR3576 标准产品软硬件能力的基础上,推出 Robot V1.0.0 软件版本。系统采用 Debian 11,默认集成 ROS 2 Humble 与 RKROS 机器人加速组件,并针对 Rockit Media、Sensor 到 ROS 2、RK OpenCV、DMABUF 共享缓冲、双目深度和畸变校正完成参考验证,为机器人视觉应用提供更完整的开发起点。
01
02
03
04


更多资讯
配电终端安全启动与OTA国产化方案详解,基于米尔-全志系列核心板
MYC- YT153核心板,新国标下DTU/FTU设计最优解
全链路安全方案,助力CRA合规与IEC 62443认证-MYC-LR3576核心板
工控虾:让工业控制插上大模型的翅膀,OpenClaw方案实测
一套完整的NPU机器人视觉伺服系统——米尔RK3576
AI落地好场景,用米尔RK3576做无人视力测试仪
STM32MP25x开发板Bring Up培训课程(下)
STM32MP25x开发板Bring Up培训课程(中)
STM32MP25x开发板Bring Up培训课程(上)
嵌入式Linux入门级板卡的神经网络框架ncnn移植与测试-米尔i.MX6UL开发板