


纳秒级同步×零超时:米尔RK3588四轴EtherCAT实时性全拆解

2026-11-20

15

来源:米尔电子
扫描周期 0.25 ms · 四轴 600 r/min · Linux 6.1 RT + IgH 主站
EtherCAT用来在控制板与伺服驱动器之间交换指令和反馈。在米尔 MYD-YR3588(RK3588)上,四台汇川SV630N以600 r/min连续实转,扫描周期为0.25ms,每个周期更新一次控制指令。
在0.25ms扫描周期下,四轴完成了12h无额外系统压力与2h系统高负载两场独立长测,均未观察到周期超时或跳周期。无额外系统压力组的线程周期抖动最大绝对值为 1.993µs,高负载组为5.493µs;两组DC同步监测差值最大均为127ns。
单轮执行时间指EtherCAT线程从本轮循环开始,到发送函数 ecrtmastersend 返回后的计时点之间的耗时。它包含本轮接收、状态检查、控制计算、PDO更新与提交发送等处理,不是相邻两轮的时间间隔,也不是报文在线路上传输的时间。
在全部有效周期中,无额外系统压力组的单轮执行时间最小为11.374µs、最大为21.583µs;高负载组最小为11.958µs、最大为50.457µs。这些是各组记录到的最小值和最大值,并不表示每轮耗时都相同。 该计时不含周期之间的休眠、下一轮前的忙等,以及计时点之后的统计和日志工作,因此不能直接换算为整核利用率。
本文按「测试流程 → 实现原理 → 线程指标与测试结果 → 结论边界」展开。先看EtherCAT线程能否按扫描周期完成工作,再看MAC发帧节拍与DC同步。图3为原理示意,图4–8根据已核验的历史记录重新排版,不代表新增测试。
核心结果:在本次0.25ms扫描周期的CSV实测中,两场长测的线程周期抖动绝对值P99均不超过0.300µs(按 0.1µs分档的上界),但最大值高于P99。 零超时、线程抖动、单轮执行时间、发帧时刻和DC同步,应分别评价。
PART 01 流程:一场长测是怎么跑起来的
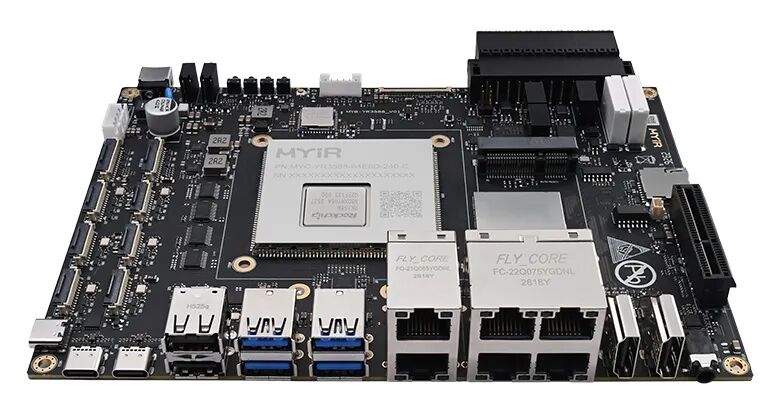
先把平台和链路摆清楚。测试对象是MYD-YR3588核心板加评估底板,八个CPU核、两路独立千兆MAC,一路给EtherCAT,一路留给业务网络。
图 1 米尔 MYD-YR3588 产品图
本次已完成的数据来自CSV(周期同步速度)模式:四台SV630N的目标速度均为600r/min,电机轴未连接机械负载。测试扫描周期为 1ms、0.25ms、0.125ms(对应1000Hz、4000Hz、8000Hz)。下文优先使用扫描周期描述工况。 线程周期抖动 = 相邻两次循环起点间隔 − 目标扫描周期;单轮执行时间则是本轮开始到发送调用返回所花的时间,两者含义不同。
八个计算核心中,CPU7留给 EtherCAT实时控制线程,其余CPU0–6 承担普通任务或测试压力。普通LAN用于调试和业务通信,普通网络联网不是 EtherCAT运行的前提;EtherCAT专用链路仍须连接正常。
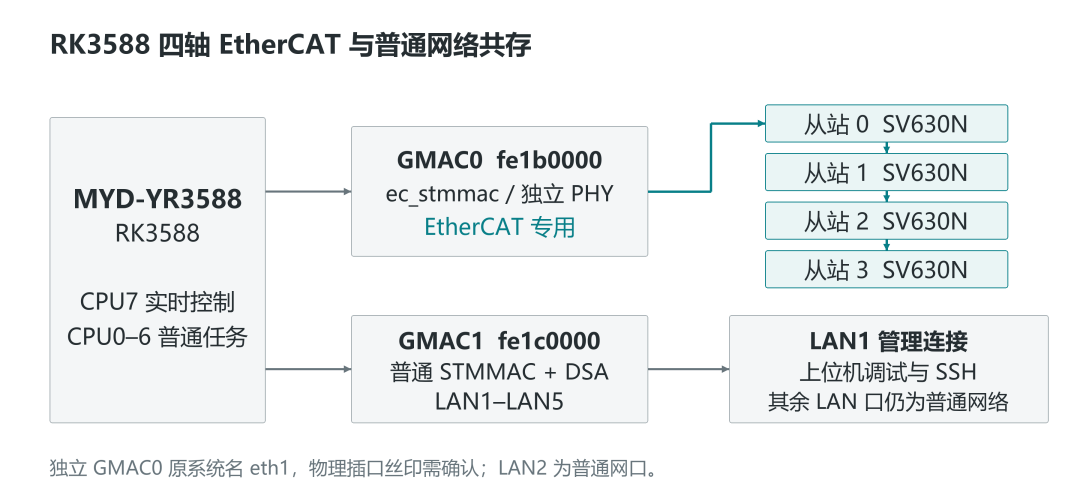
图 2 四轴 EtherCAT 与普通网络共存。GMAC0 专用于四台 SV630N 串联通信,GMAC1 保留普通 LAN1–LAN5。
独立GMAC0专用网口接第一台驱动器的EtherCAT IN,前一台OUT接下一台IN,四台SV630N依次串联,末端 OUT不再级联。动力线从驱动器接向对应电机,编码器反馈回本轴驱动器;普通LAN1–LAN5仍用于SSH登录与网络通信,两者在物理上完全分开。
优先检查 EtherCAT 线程的周期抖动和单轮执行时间,再用 MAC 与 DC 指标分析通信和时钟同步:
表 1. 线程、发帧与时钟同步的测量口径
控制程序是否按节拍开工,反映调度与软件循环稳定性
从循环开始到 ecrt_master_send 返回后的计时点
检查单轮处理耗时范围;不含休眠、下一周期忙等和计时点后的统计/日志工作,也不代表完整 CPU 占用
相邻两帧硬件发送时间戳间隔减去目标周期
指令是否真的按节拍发出,比"调用发送接口的时刻"更贴近网线
读从站 0x092c 的同步误差估计,每秒 100 次
各轴是否对上同一个时基;不等于轴间角度误差或机械同步精度
采集与判读方法也固定下来:每轮循环记主机时间戳,每帧取MAC硬件发送时间戳,DC每秒读100次;偏差按0.1µs一档统计,看99%分位与最大值,并把每分钟里最差的那一次单独画出来(图 6、图 8)。 平均值会掩盖尖峰,只看平均等于什么都没说。
PART 02 原理:稳定节拍靠四件事
① 内核可抢占。 PREEMPT_RT提高内核可抢占性,并将大量中断处理线程化,减少实时任务被长时间阻塞的机会。实际延迟仍要结合驱动、IRQ 分配和系统负载测量;本文没有通用内核的同条件对照,不能据此推算两种内核的差值。
② 实时核隔离。 把CPU7从通用调度、中断、RCU回调里摘出来,只跑控制循环,命令行参数如下:
内核命令行(CONFIG CMDLINE 或 U-Boot 传入)isolcpus=domain,managedirq,7 nohzfull=7 rcu nocbs=7 irqaffinity=0-6
③ 定时发送(TBS)。 程序提前把数据和目标发送时刻交给网卡,网卡根据硬件时钟安排发送,在提交余量足够时降低软件处理波动对发帧节拍的影响。TBS不直接降低CPU唤醒延迟。忙等是在目标唤醒时刻前由CPU轮询等待,作用于线程起点,会额外占用CPU;两种机制作用位置不同。
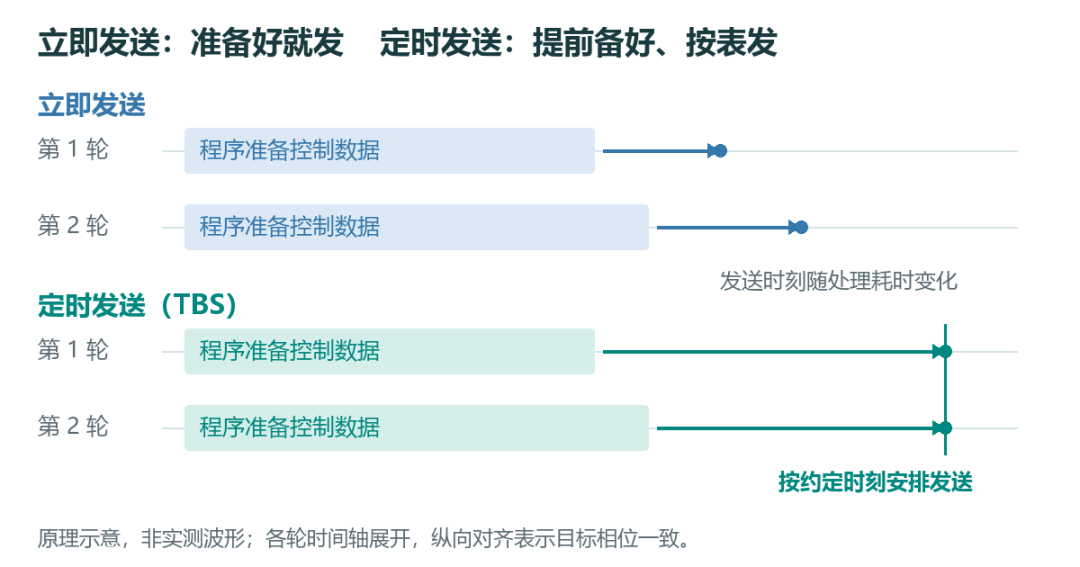
图 3 原理示意,不是实测波形。定时发送需要提前准备;若数据已迟到,网卡也无法补回过去的发送时刻。
④ 分布式时钟(DC)。 主站配置并校准从站DC,从站依据同步后的本地时钟产生SYNC0;本次长测SYNC0周期为0.25ms。监测从站 0x092c寄存器得到的同步误差估计,最大为127ns。这不是编码器角度误差,也不是机械轴间同步精度。
一句话:软件少受干扰、硬件替软件守时、全链路共用一把尺子。
PART 03 效果:先看线程抖动与执行时间
表 2. 各组测试条件(均为四轴 CSV 实转,机械空载)
1 / 0.25 / 0.125 ms;立即发送、TBS 各 30 s
CPU0–6 高负载;相同版本程序与驱动
1 / 0.25 / 0.125 ms;各 300 s
无额外 stress-ng;TBS 开启;后台任务与日志正常运行
CPU0–6 高负载;TBS 开启;20 µs 尾部忙等;持续 ftrace 关闭
共用平台:MYD-YR3588,Linux 6.1 PREEMPTRT+IgH;独立 GMAC0连接四台SV630N,CSV目标速度600 r/min,262144 counts/rev;EtherCAT实时线程运行在CPU7、SCHEDFIFO优先级 99。普通网络只用于调试。两场长测配置不同,不能视为同条件 A/B 对照。
高负载组使用stress-ng--cpu 8--io 8--vm 4--vm-bytes 256M--vm-keep,限制在CPU0–6。8个CPU运算任务、8个I/O同步任务和 4个内存读写任务共同使用这些核心;任务数不等于核心数,也不代表 GPU/NPU满载。
线程核心指标:抖动、执行时间与 CPU7 负载
表 3. 0.25 ms 扫描周期下的 EtherCAT 线程实测
-1.799 至 +1.993 µs
-5.298 至 +5.493 µs
两组线程周期抖动绝对值的P99均 ≤0.300µs;单轮执行时间均值分别为12.772 µs、14.706 µs。CPU7利用率来自系统遥测的整核平均值,包含实时线程、忙等及该核其他活动, 不能用单轮执行时间除以扫描周期替代。 12h组CPU0–6 各核平均利用率为0.810%–8.241%;2 h组为99.956%–100%。
30 s对照:定时发送把偏差压到1/47
在相同版本的程序与驱动下,四轴实转,CPU0–6各核平均利用率为 99.901%–100%。按1ms、0.25ms、0.125ms三种扫描周期,分别对比立即发送与TBS,每组采样30s。这里比较的是MAC发帧节拍,不能当成线程唤醒延迟。
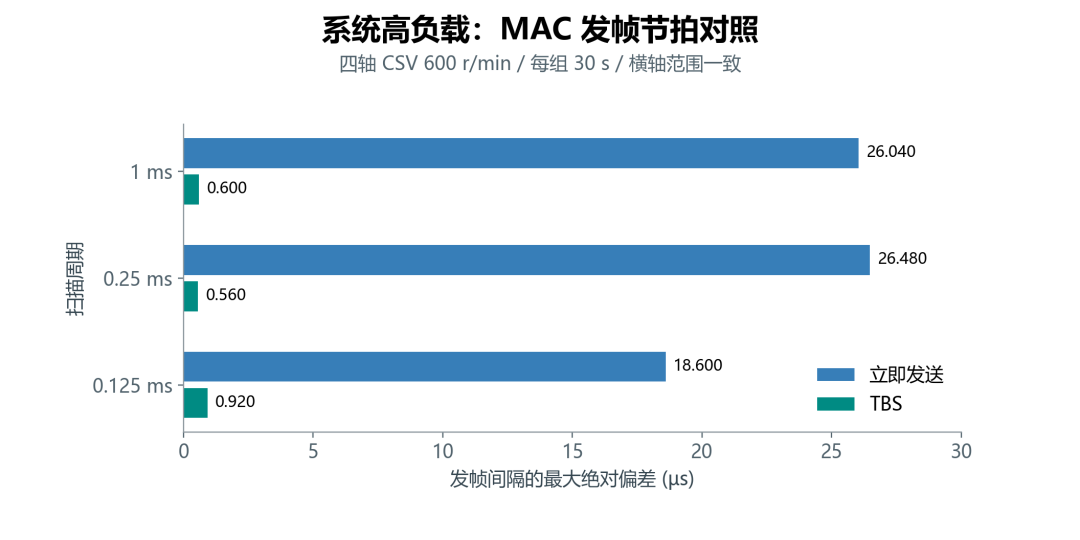
图 4 扫描周期 1 ms、0.25 ms、0.125 ms 下,MAC 发帧间隔最大绝对偏差的对照,单位 µs,越小越好。全部来自四轴 CSV 实转,横轴范围一致。
扫描周期为0.25ms时,立即发送的发帧间隔最大绝对偏差为26.480 µs,TBS为0.560µs,约为原来的1/47。这是该组有限样本中的MAC 节拍改善,不代表线程抖动同比下降。短时对照共记录117万个控制周期,与300s测试分开统计。
四轴实转 300 s:三项指标一起看
按1ms、0.25ms、0.125ms三种扫描周期各运行300s,累计记录 390万个控制周期;以下保留通信与DC的辅助指标:
表 4. 各扫描周期实转300 s的最大绝对偏差
这三组300s测试中,未观察到周期超时、跳周期、WKC或OP检查异常,阶段前后主站累计丢帧计数未增加。0.125ms扫描周期组的线程周期抖动最大绝对值为7.170µs; 该结果说明选型时需要检查尾部偏差与处理余量,不能仅凭更短扫描周期判断效果。
12 h空载:99% 与最大值
四台 SV630N 在机械空载条件下,以600r/min、0.25ms扫描周期、CSV+TBS 连续实转12h。本阶段没有额外启动系统压力任务。线程周期与MAC时间戳各记录1.728亿条,按位置反馈累计行程,各轴约转过43.2万圈。CPU7平均利用率为25.398%。
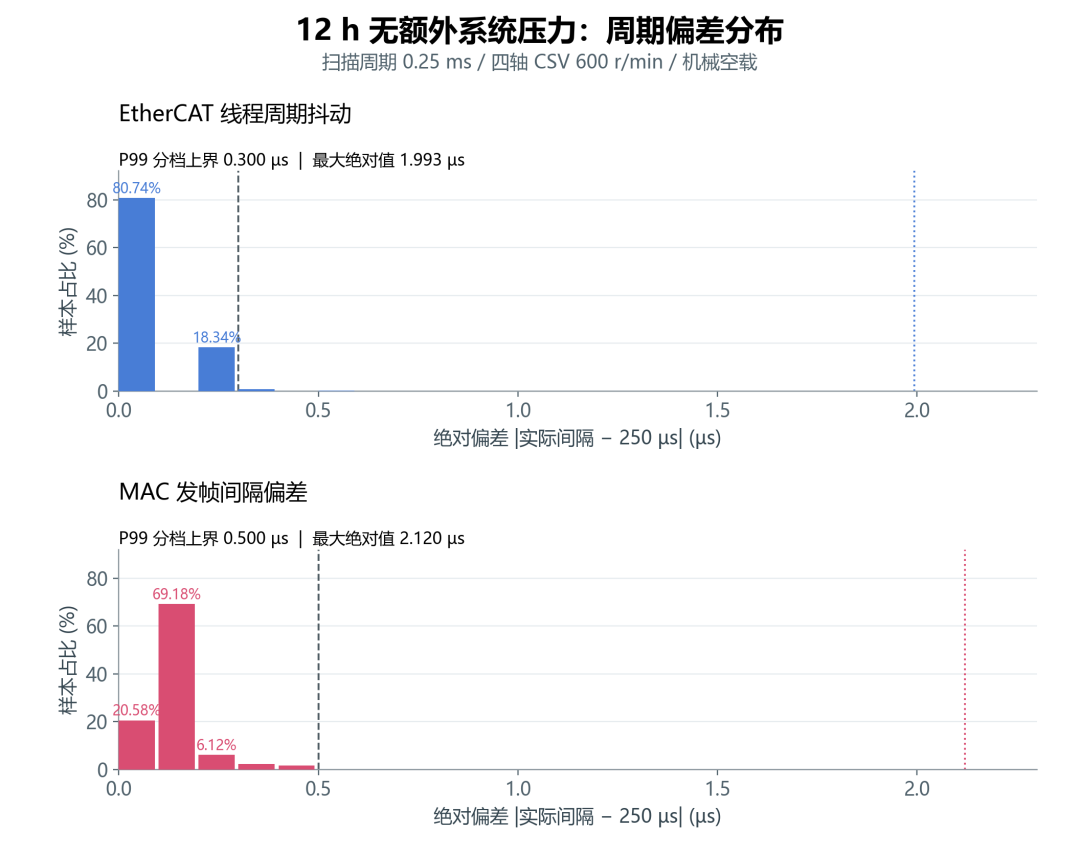
图 5 横轴是实际间隔与约定 250 µs的差距,取绝对值;越靠近 0,节拍越准。柱子越高,表示落在该范围的周期越多。上下两幅各统计 172799999 个相邻间隔,每档宽 0.1 µs。
按0.1µs一档统计,至少99%的程序周期偏差不超过0.300µs,至少 99% 的网卡发帧周期偏差不超过0.500µs;12h记录中的最大偏差分别为1.993µs、2.120µs。 最大值是整段记录里最差的一次,出现概率极低,但做余量设计时必须按它来。
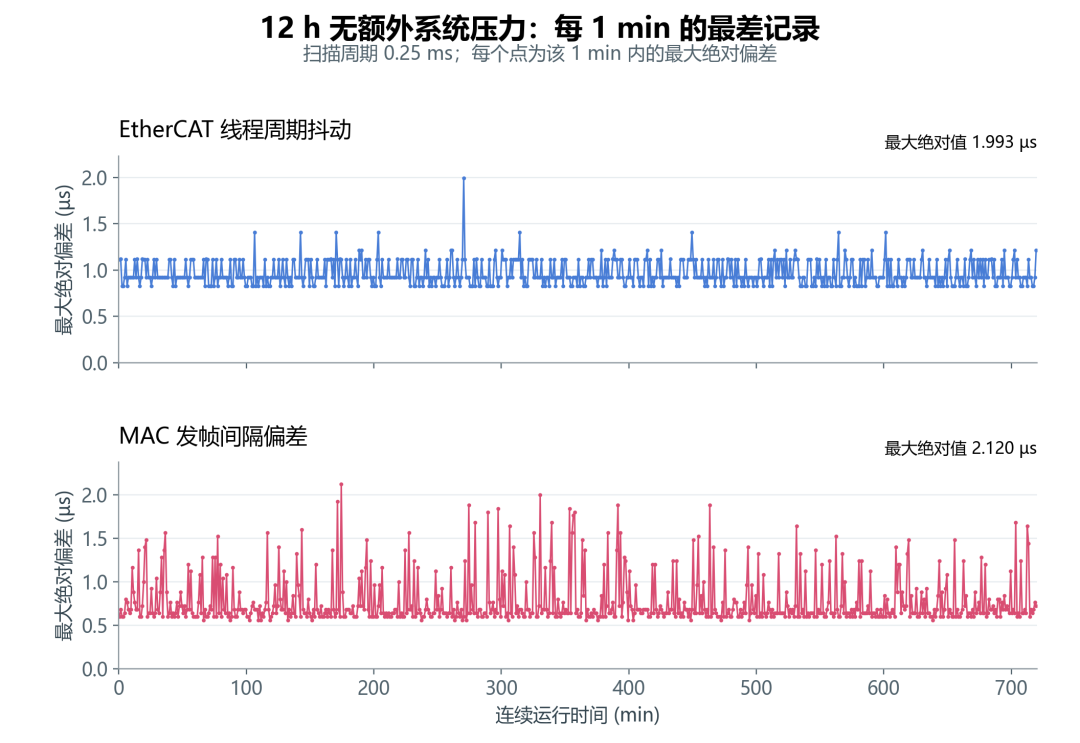
图 6 按时间观察控制节拍。
每个点取一分钟内偏差最大的一次,上图是控制程序,下图是网卡发帧;因此它展示每分钟的最差记录,而不是平均值,偶发较大的偏差也保留在图中。
运行期间未观察到控制周期超时、跳周期、数据交换异常或驱动器运行状态异常,每秒100次的四轴状态记录未发现失能异常;阶段前后主站累计丢帧计数未增加,SoC最高记录温度40.692°C。DC按每秒100次监测,共记录432万个样本,最大时钟差值127ns。
2 h高负载:压力下的第二次长考
2h组同时施加CPU、内存和I/O压力,CPU0–6各核平均利用率为 99.956%–100%,CPU7平均为34.105%。四轴仍为机械空载,CSV 目标速度600r/min,扫描周期0.25ms,TBS开启。实际测量 7200.105s,线程周期与MAC时间戳各记录2880万条;按100Hz位置反馈积分,各轴约转过7.2万圈,平均速度为599.968–600.123r/min。
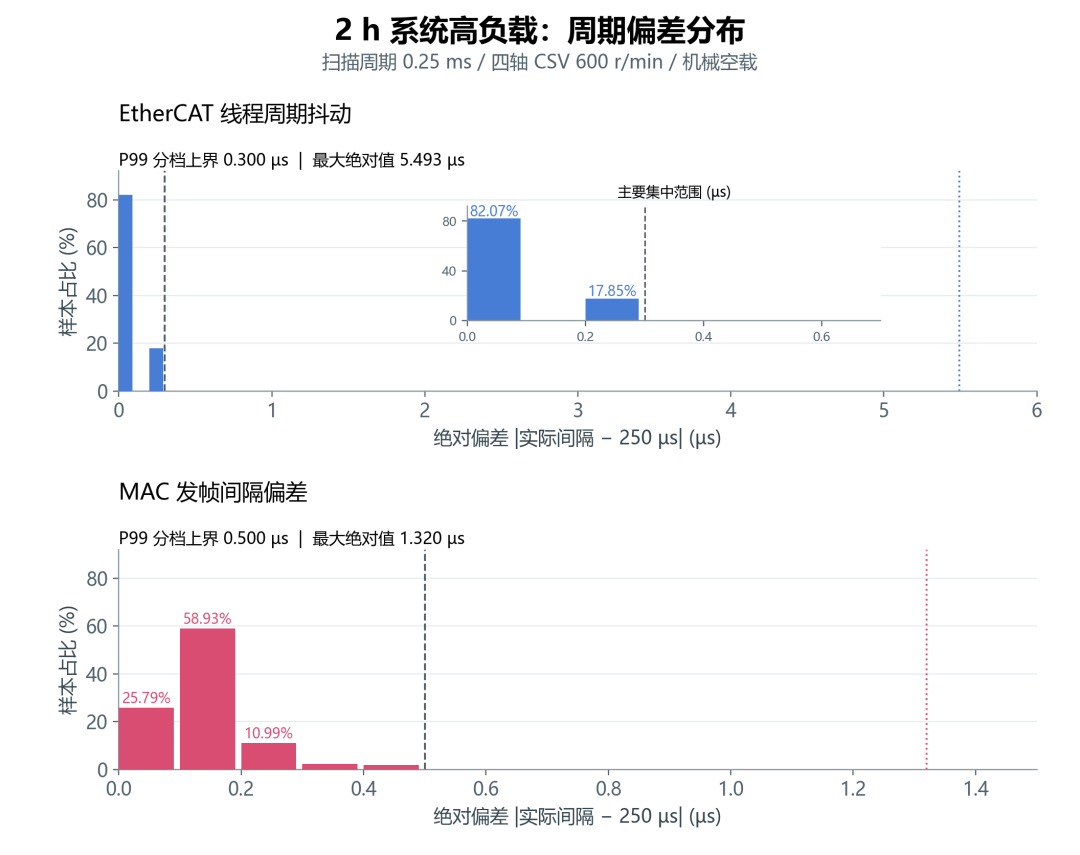
图 7 偏差分布的读法与图 5 相同
灰色虚线标出 99% 样本参考值,彩色点线标出最大值。上下两幅各统计 28799999 个相邻间隔,每档宽 0.1 µs;小图放大主要集中区域,完整范围及偶发大偏差均 保留 。
按0.1µs一档统计,2h组的线程周期抖动绝对值P99≤0.300µs,MAC 间隔偏差绝对值P99 ≤0.500µs;最大绝对值分别为5.493µs、1.320 µs。两组的P99分档上界相同,线程抖动最大值不同;由于忙等与追踪配置也不同,不能将差异单独归因于压力或散热。
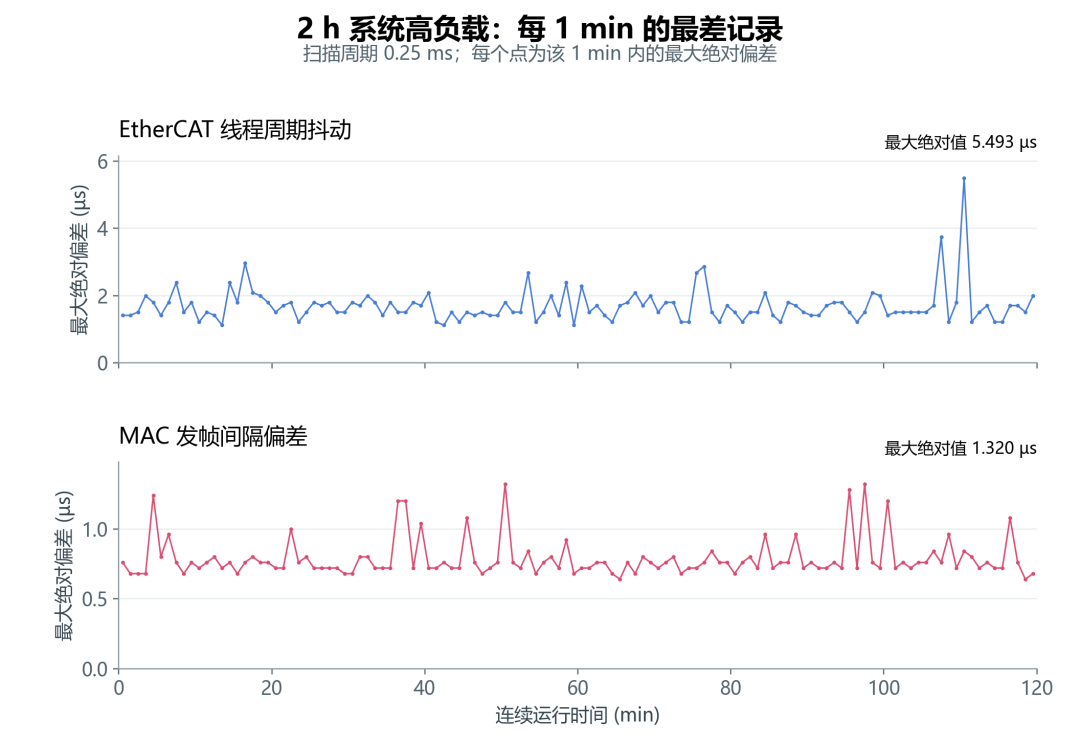
图 8 每个点取一分钟内偏差最大的一次,共 120 个点。上图为程序周期,下图为网卡发帧周期;两图纵轴范围不同,读数请看各自刻度。这是每分钟的最差记录,不是平均值。
运行期间未观察到周期超时、跳周期、数据交换检查异常或驱动器运行状态异常;72万条四轴稳态反馈记录均保持使能,未观察到失能或反馈清零,SoC最高记录温度52.692 °C。测试结束后四轴正常停止,13项恢复检查全部通过;本阶段记录72万个DC 监测样本,最大时钟差值 127ns。
统计边界:两场长测分别完成,不能拼成一次连续14h运行。“零超时”仅指记录中deadline和跳周期计数为0。独立的严格发帧资格要求 |实际发帧误差| + 配时不确定度≤1000ns;12h组有64次、2h组有5次超过该门限,因此两组均未通过这项严格资格。上界含不确定度,不能当作实际误差。
纳秒级同步×零超时:米尔RK3588四轴EtherCAT实时性全拆解
PART 04 总结:能说明什么,不能说明什么
能说明:本平台在四轴机械空载、CSV 600r/min、0.25ms扫描周期、TBS开启时,完成了12h无额外系统压力与2h高负载两场独立长测,记录中均未出现周期超时或跳周期。线程周期抖动、执行时间和 CPU7利用率见表 3;DC同步监测差值最大为127ns。结果反映这些具体配置与样本,不能外推为所有工况的最坏情况保证。
边界:机械空载结果不等于机械运动精度;CPU/内存/I/O 压力不等于GPU/NPU满载;两组配置不同,不可拼接或直接归因;严格1000ns 发帧资格未通过。本文没有12h高负载验收结果;LAN2–LAN5未逐口验收,TBS属实验版本,稳定镜像默认关闭。
落地检查:先确定工艺扫描周期与控制模式,再设置PREEMPT_RT、CPU/IRQ 隔离和EtherCAT 独立MAC。验收同时查看线程周期抖动、执行时间最小/最大值、CPU7利用率、deadline/跳周期/WKC/OP,以及MAC/DC 指标;应用层另测位置跟随误差和轴间相位误差。 P99 与平均值不能替代最大值,也不能替代独立的资格门限。
数据与测试方法参照米尔《MYD-YR3588 四轴 EtherCAT 实时控制技术指南》(MYIR-MYD-YR3588-SW-AN07-ZH-L6.1.141-rt V1.0)及对应闭合测试记录。详情请咨询米尔工作人员。
产品链接:

面向CRA与IEC 62443的四层防线-米尔基于RV1126B核心板
米尔 MYD-LR3576 Robot 机器人视觉开发平台
配电终端安全启动与OTA国产化方案详解,基于米尔-全志系列核心板
MYC- YT153核心板,新国标下DTU/FTU设计最优解
全链路安全方案,助力CRA合规与IEC 62443认证-MYC-LR3576核心板
工控虾:让工业控制插上大模型的翅膀,OpenClaw方案实测
一套完整的NPU机器人视觉伺服系统——米尔RK3576
AI落地好场景,用米尔RK3576做无人视力测试仪
STM32MP25x开发板Bring Up培训课程(下)
STM32MP25x开发板Bring Up培训课程(中)

